


Roboter kalibrieren: warum und welches Equipment braucht man dazu?
Der Roboter ist eine offene kinematische Kette. Roboter kalibrieren heißt: die Nullstellung der 6 Gelenke setzen (Achskalibrierung), die Geometrie des verwendeten Werkzeugs definieren (TCP-Kalibrierung), mögliche Toleranzen des Roboters kompensieren (Absolutvermessung) und das Bezugssystem für das Roboterprogramm vermessen (Werkstückvermessung). Die Vermessungen bauen aufeinander auf und können daher nur nacheinander durchgeführt werden.
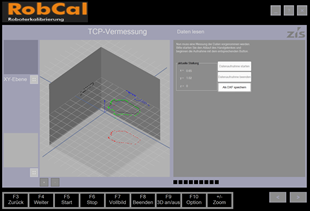
- Roboter kalibrieren umfasst Achsjustage, Vermessung des TCP sowie bei Bedarf die modellbasierte Kalibrierung.
- Die Wiederholgenauigkeit eines großen Industrieroboters (ABB IRB 6700) liegt bei 0,04–0,06 mm, die Absolutgenauigkeit unkalibriert im Millimeterbereich.
- Die Vermessungen bauen aufeinander auf: erst Achsvermessung, dann TCP-Vermessung, danach bei Bedarf eine Absolutvermessung.
- Ein TCP-Messgerät vermisst und prüft das Werkzeug; Achsjustage und Absolutgenauigkeit unterstützt es nicht.
Was heißt Roboter kalibrieren?
Roboter kalibrieren heißt, die Abweichungen zwischen dem Rechenmodell der Steuerung und dem realen Roboter mit Werkzeug zu bestimmen und so zu korrigieren, dass der Roboter programmierte Punkte trifft bzw. Bahnen exakt abfahren kann. Je genauer das Rechenmodell mit der Realität übereinstimmt, desto genauer arbeitet der Roboter.
Die Steuerung berechnet jede Bewegung aus Achswinkeln, Armlängen und Werkzeugdaten. Stimmt eine dieser Größen nicht, liegt der TCP neben der gewünschten Position. Das Rechenmodell mit der Realität in Einklang zu bringen wird umgangssprachlich als „Roboter vermessen“ bezeichnet.
Streng genommen stellt eine Kalibrierung die Abweichung nur fest, das Justieren stellt das System danach richtig ein (Internationales Wörterbuch der Metrologie, VIM). In der Robotik meint „kalibrieren“ beides. Praktisch werden vier Ebenen unterschieden:
- Achsjustage: In der Steuerung werden die Nulllagen jeder Achse abgespeichert. Ohne Achsjustage fährt ein Roboter falsche Raumpunkte an und lässt sich nicht kartesisch verfahren; englisch heißt der Vorgang „Mastering“.
- Werkzeugvermessung (TCP): Der Tool Center Point ist der Ursprung des Werkzeugkoordinatensystems, z.B. beim MAG-Brenner die Drahtspitze. Gespeichert wird er als Versatz X, Y, Z und Orientierung A, B, C gegenüber dem Flansch.
- Basis- und Werkstückvermessung: ein Koordinatensystem auf Arbeitsfläche, Vorrichtung oder Werkstück. Dazu müssen mindestens 3 Punkte (Ursprung des Koordinatensystems und die Ausrichtung von 2 Achsen) definiert werden. Nach dem Versetzen einer Vorrichtung oder des Werkstückes müssen die Punkte wieder neu eingemessen werden und das Programm kann in dem neuen Bezugssystem weiter genutzt werden.
- Modellbasierte Kalibrierung: Ein externes Messsystem, meist ein Lasertracker, erfasst viele Stellungen; daraus werden die Abweichungen des Roboters von seinen Nennmaßen berechnet. Das Fraunhofer IFAM nutzt dafür über 200 Parameter, eine Arbeit der ÉTS Montréal 34. Viele Hersteller bieten eine modellbasierte Kalibrierung der Roboter als Option an. Dies erhöht die Genauigkeit der Roboter und wird als absolut vermessener Roboter bezeichnet.
Achsjustage und TCP sind bei jedem Industrieroboter Pflicht, denn der Hersteller liefert ihn ohne Werkzeug. Wie der TCP bestimmt wird, beschreibt der Ratgeber TCP kalibrieren: Methoden und Ablauf.
Wiederholgenauigkeit und Absolutgenauigkeit nach ISO 9283
Die Wiederholgenauigkeit gibt an, wie groß die Toleranz ist, wenn ein Roboter eine Position nacheinander anfährt, die Absolutgenauigkeit, wie nah er an eine vorgegebene Sollpose herankommt.
- Pose-Wiederholgenauigkeit (RP): Radius einer Kugel um den Schwerpunkt der wiederholt angefahrenen Positionen. Geprüft wird im meistgenutzten Teil des Arbeitsraums an fünf Punkten, mit mindestens 30 Zyklen aus derselben Richtung.
- Pose-Genauigkeit (AP): Abstand zwischen Sollpose und Schwerpunkt der erreichten Posen, in der Praxis „Absolutgenauigkeit“ genannt.
Welche Kenngröße zählt, hängt von der Programmierung ab:
- Teach-in: Der Bediener fährt jeden Punkt am realen Roboter an, der Roboter wiederholt ihn nur. Entscheidend ist RP.
- Offline-Programmierung: Die Punkte kommen aus CAD oder Simulation, der Roboter muss eine berechnete Pose treffen. Entscheidend ist die Absolutgenauigkeit.
| Kenngröße | Wert | Quelle |
|---|---|---|
| Wiederholgenauigkeit FANUC LR Mate 200iC (Kleinroboter) | ±0,02 mm laut Hersteller, gemessen ±0,009 bis ±0,016 mm | Universität Žilina |
| Wiederholgenauigkeit ABB IRB 6700 (150–235 kg) | 0,04–0,06 mm | ABB-Datenblatt |
| Positionsfehler unkalibriert | bis zu einige Millimeter | Fraunhofer IFAM |
| ABB IRB 1600 vor / nach Kalibrierung (Mittelwert) | 0,979 mm / 0,329 mm | ÉTS Montréal |
| Mit Herstelleroption ABB Absolute Accuracy | ca. 0,5 mm im ganzen Arbeitsraum | ABB |
Die Wiederholgenauigkeit ist damit um ein bis zwei Größenordnungen besser als die Absolutgenauigkeit eines Roboters. Datenblattwerte gelten nur unter Prüfbedingungen: In Žilina wurde die Wiederholgenauigkeit mit zunehmender Armausladung schlechter.
Wichtig: Ein kleiner Justagefehler wirkt über den Hebelarm. 0,01° Nullpunktfehler verschieben einen TCP in 2.000 mm Abstand um 2.000 mm × 0,01° × π/180 ≈ 0,35 mm, das Sechs- bis Neunfache der Wiederholgenauigkeit eines ABB IRB 6700.
Wann muss ein Roboter kalibriert werden?
Ein Roboter muss neu justiert oder vermessen werden, sobald sich die Lage einer Achse, das Werkzeug oder die Lage von Roboter und Werkstück zueinander geändert hat.
Die Spalte Achsjustage folgt der KUKA-Dokumentation zur Systemsoftware 8.3; RDC ist die Geberelektronik.
| Anlass | Achsjustage | TCP | Basis | Kinematikmodell |
|---|---|---|---|---|
| Inbetriebnahme | ja | ja, je Werkzeug | ja | bei Offline-Programmierung |
| Motor- oder RDC-Tausch | ja | prüfen | – | nach Herstellervorgabe |
| Getriebetausch | ja, alte Daten vorher löschen | prüfen | – | nach Herstellervorgabe |
| Kollision, Aufprall auf Endanschlag über 250 mm/s | ja | ja | prüfen | prüfen |
| Achsen ohne Steuerung bewegt | ja | – | – | – |
| Neues Werkzeug | Offset für neue Last | ja | – | – |
| Verschleißteil getauscht, z. B. Düse | – | prüfen | – | – |
| Roboter oder Vorrichtung versetzt | – | – | ja | Lage in der Zelle neu bestimmen |
| Umstieg auf Offline-Programmierung | prüfen | ja | ja | ja |
Wichtig: Erst werden die Achsen justiert, dann wird der TCP vermessen, dann die Basis eingemessen. Da die Steuerung für die TCP-Berechnung die Achsdaten verwendet, entstehen bei einer fehlerhaften Achsjustage auch fehlerhafte TCP-Werte. Der Fehler der Achsjustage spiegelt sich im TCP-Fehler wider.
Auch die Last beeinflusst die Justage, weil das Werkzeug die Roboterstruktur verformt. KUKA arbeitet deshalb in drei Stufen:
- Erstjustage: ohne Werkzeug, Werkstück und Zusatzlast.
- Teach Offset: für jede Last gespeichert; ein Greifer für schwere Teile braucht ihn mit und ohne Werkstück.
- Lastjustage mit Offset: stellt nach Motortausch oder Kollision die Erstjustage wieder her, ohne das Werkzeug abzubauen.
Messmittel für die Kalibrierungen/Justagen
Jede Kalibrierebene hat eigene Messmittel; kein einzelnes Gerät deckt alle vier ab.
- Achsjustage: Justagehilfe des Roboterherstellers, bei KUKA ein elektronischer Messtaster (SEMD, MEMD) in der Messpatrone jeder Achse oder eine Messuhr, bei ABB z. B. das Kalibrierpendel.
- TCP mit Bordmitteln: feste Referenzspitze und Mehrpunktmethode der Steuerung, etwa KUKA XYZ 4-Punkt oder bei FANUC die 3-Punkt- bzw. 6-Punkt-Methode. Das Ergebnis hängt davon ab, wie genau der Bediener die Spitze trifft.
- TCP mit Messgerät: taktil mit Messkugel in Kalotte, mobil oder fest eingebaut, oder optisch per Kamera in der Zelle.
- Basis: vermessenes Werkzeug und 3-Punkt-Methode; die Genauigkeit hängt von Justage und TCP ab.
- Kinematikmodell: Lasertracker oder optisches Messsystem mit Auswertesoftware. Mittlerer Restfehler danach ca. 0,3–0,5 mm (ABB, ÉTS); die ÉTS validierte mit rund 1.000 Messungen.
Praxistipp: Das Messmittel muss mindestens eine Größenordnung genauer sein als die geprüfte Größe. Für eine Wiederholgenauigkeit von ±0,02 mm wählte die Universität Žilina deshalb ein Messmittel, das mindestens zehnmal genauer misst.
Ablauf: Roboter kalibrieren in fünf Schritten
Eine Roboterkalibrierung folgt einer festen Reihenfolge, weil jede Ebene auf der vorherigen aufbaut.
- Ziel festlegen: Teach-in braucht Wiederholgenauigkeit, Offline-Programmierung Absolutgenauigkeit. Danach richtet sich, ob das Kinematikmodell kalibriert werden muss.
- Justage der Achsen prüfen oder neu setzen: Erstjustage ohne Last, danach Offset je Last unter denselben Umgebungsbedingungen, etwa derselben Temperatur. Nach einem Getriebetausch vorher die alten Justagedaten löschen.
- TCP je Werkzeug vermessen und durch Schwenken prüfen: Bleibt die Spitze beim Umorientieren auf einem Punkt, stimmt der TCP.
- Basis einmessen: nur mit bereits vermessenem Werkzeug.
- Dokumentieren: Justage-, Werkzeug- und Basisdaten sichern, Protokoll ablegen, Prüfintervall für den TCP je Prozess festlegen.
Schritte 2 bis 4 gelingen mit dem Zubehör des Roboterherstellers und einem TCP-Messgerät.
Was ein TCP-Messgerät leistet und was nicht
Ein TCP-Messgerät bestimmt und prüft die Lage der Werkzeugspitze zum Flansch; Achsjustage und Absolutgenauigkeit im Arbeitsraum korrigiert es nicht.
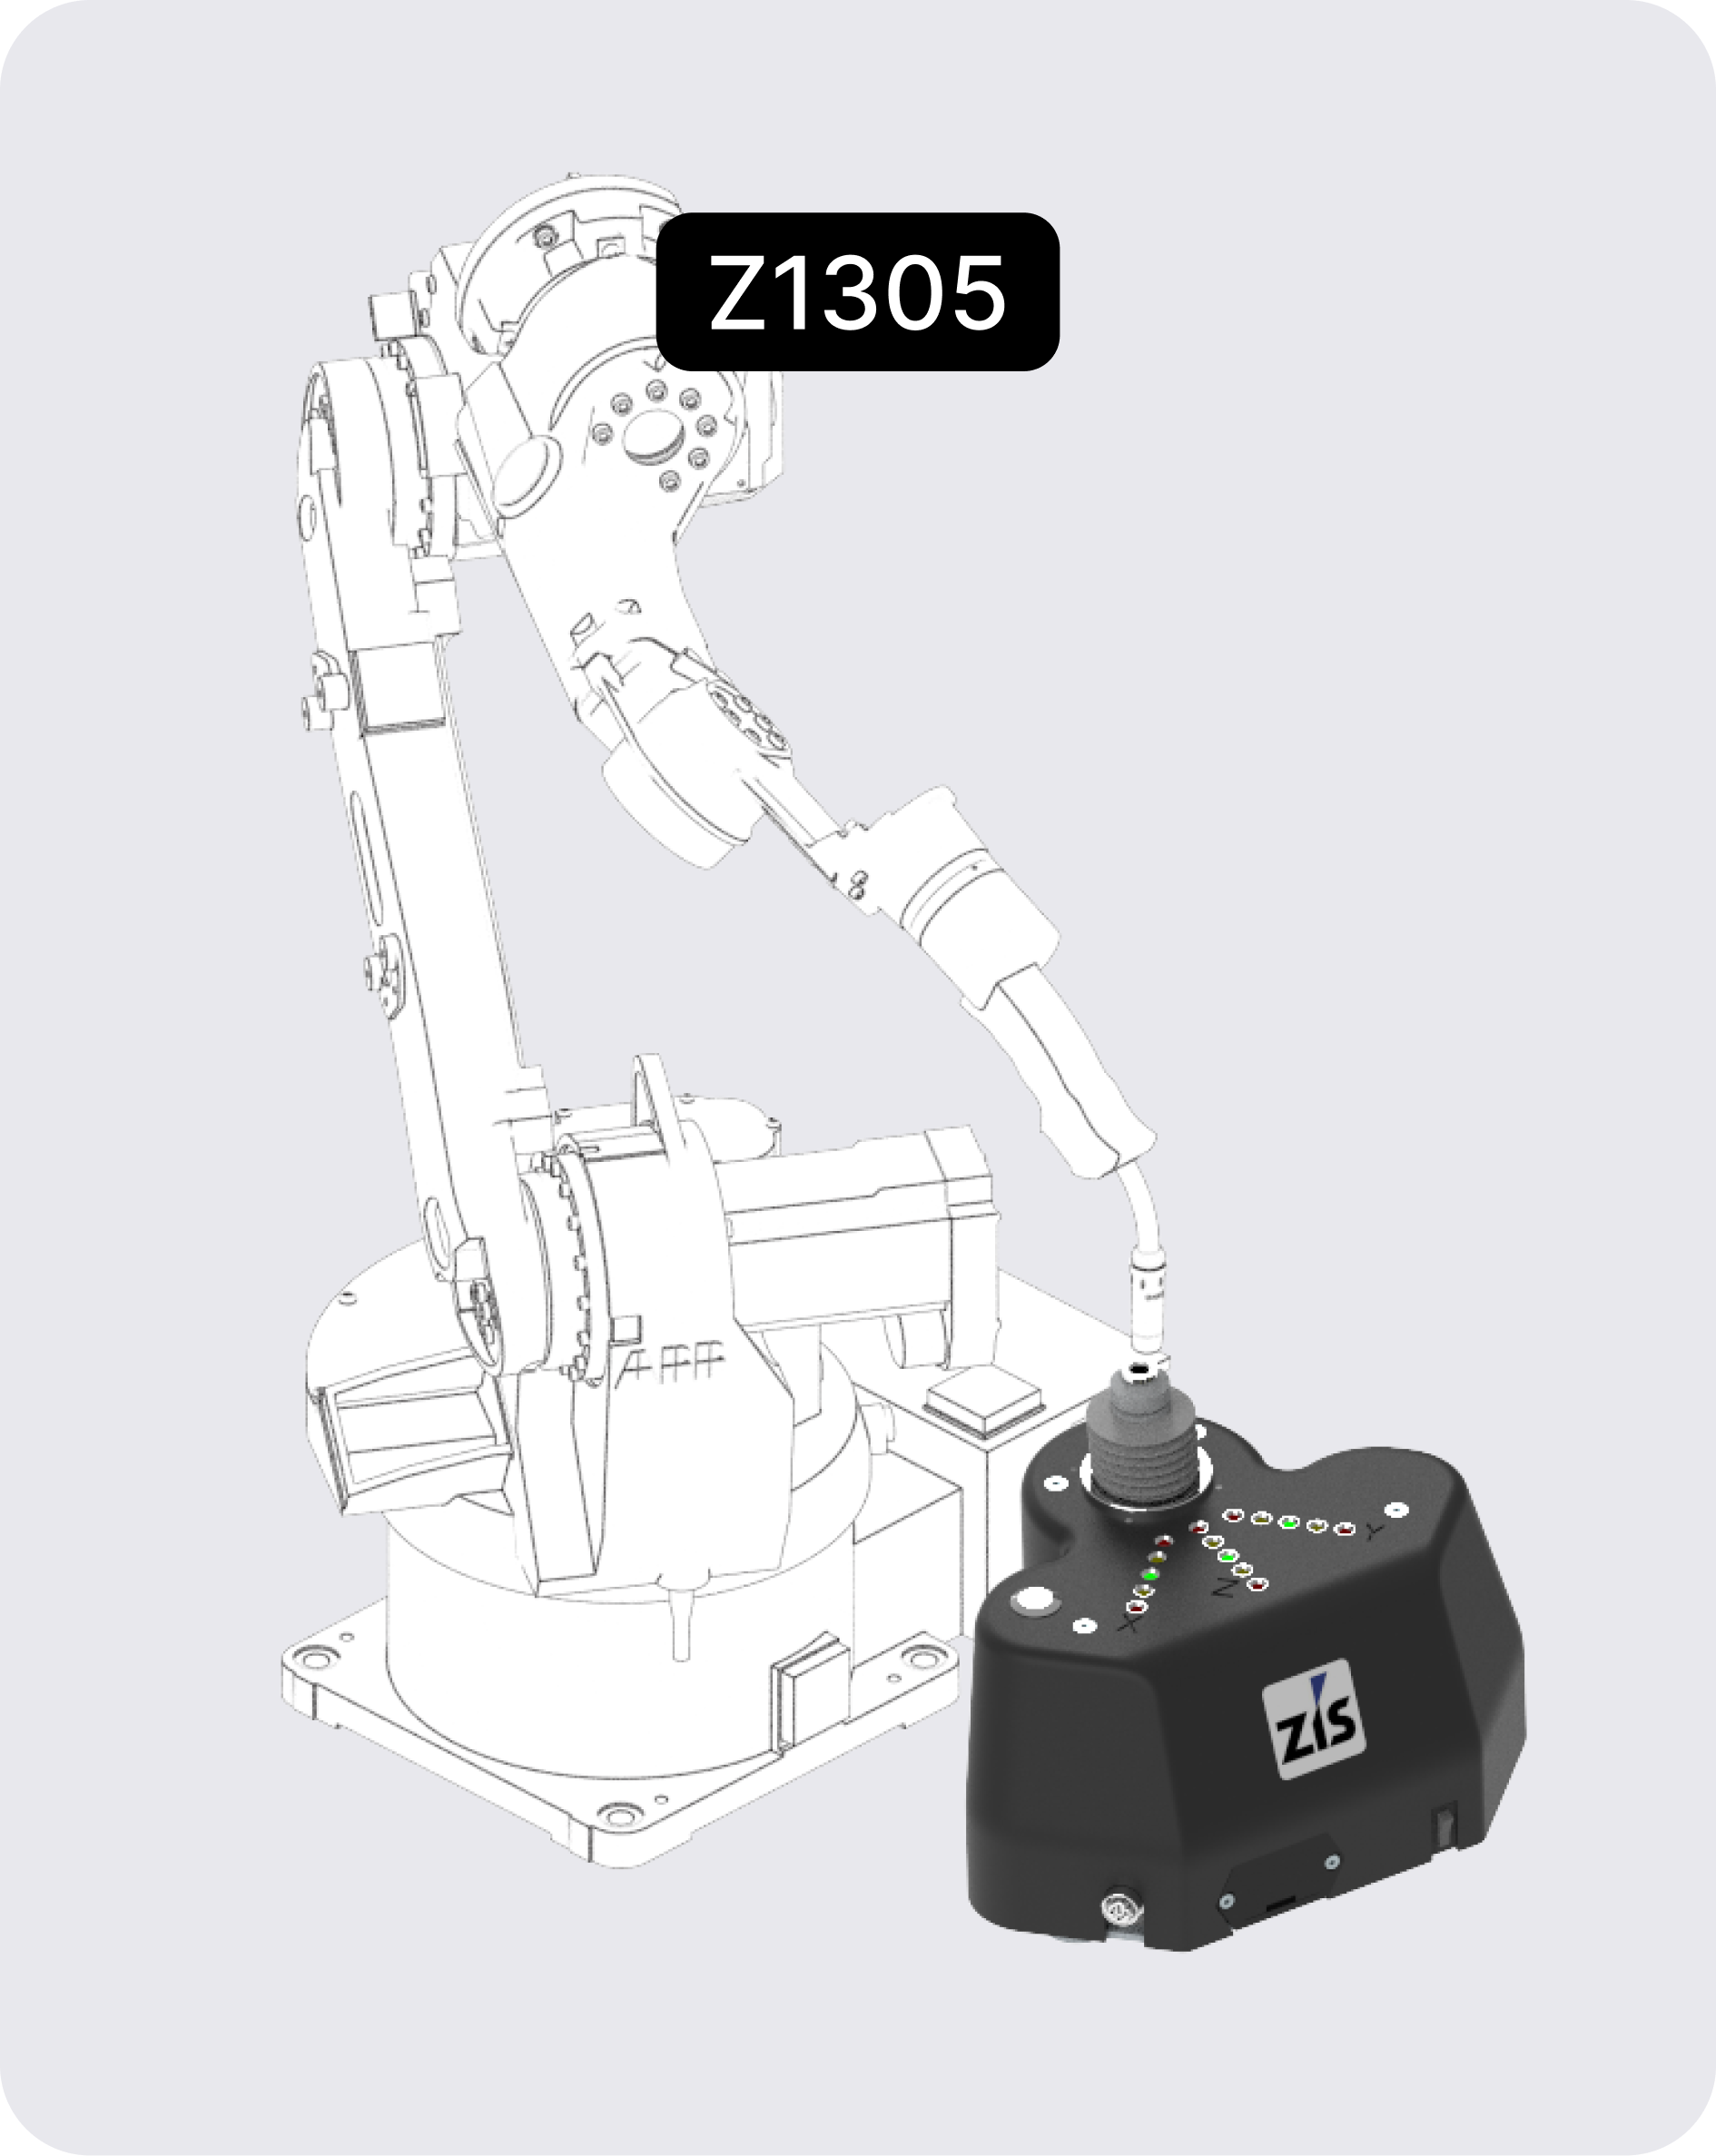
Die ZIS Industrietechnik GmbH baut drei Bauarten:
- Z1305, mobiles TCP-Messgerät: Messkugel in Kalotte, < 0,15 mm. LEDs zeigen, wie der Roboter zu verfahren ist; für die Mehrpunktmethode dient es als elektronische Spitze, ohne Integration in die Steuerung. Zusätzlich kann das Gerät per WiFi mit einem Laptop verbunden werden. Die mitgelieferte Software RobCal erlaubt dann die Prüfung der Genauigkeit der Kalibrierung. Dazu wird die Bahnkurve des TCP beim Drehen um denselben aufgezeichnet. Wenn die Bahn einen Kreis beschreibt, ist der TCP um den Radius des Kreises falsch. Die Software hilft bei der Auswertung des TCP-Fehlers.
- Z1022, fester Einbau: Messkugel in Kalotte, < 0,05 mm, Datenaustausch mit der SPS über einen vom Kunden wählbaren Industriebus; das Protokoll für den Datenaustausch stellt ZIS zur Verfügung.
- Z1502, optisch: < 0,5 mm, misst im Zyklus und sendet den neuen TCP-Wert direkt an den Roboter, vor allem für Schweißroboter.
Nicht abgedeckt sind:
- Achsjustage: Die Nullstellung setzt die Justagehilfe des Roboterherstellers.
- Kinematikmodell: Armlängen- und Winkelfehler bleiben; dafür braucht es ein Messsystem, das viele Stellungen erfasst.
- Ganzer Arbeitsraum: Die Schwenkprüfung zeigt die Stabilität des TCP an einem Ort.
Welche Bauart zu welcher Anwendung passt, zeigt die Übersicht der TCP-Messgeräte von ZIS.
Fazit
Sowohl für Teach-in-Anwendungen als auch für offline programmierte Anwendungen bedarf es einer exakten Achs- und TCP-Kalibrierung. Mit einer modellbasierten Kalibrierung mit Lasertracker oder optischem Messsystem (Absolutvermessung) kann die Genauigkeit des Roboters erhöht werden. Nach Motor- oder Getriebetausch und nach einer Kollision ist zuerst die Achsjustage fällig, danach die Prüfung des TCP. Wer die Reihenfolge Justage, TCP, Basis einhält und jede Ebene dokumentiert, findet spätere Abweichungen schneller.
Häufige Fragen
Wie oft muss man einen Roboter kalibrieren?
Für die Achsjustage nennen die ausgewerteten Herstellerunterlagen keine Frist, sondern Anlässe wie Motortausch oder Kollision. Den TCP prüfen Anwender zusätzlich regelmäßig, weil sich das Werkzeug im Betrieb verändern kann. Zusätzlich ist bedeutend, wie hoch die Folgeschäden durch einen falsch kalibrierten Roboter sind. Grundsätzlich hängen sowohl die Genauigkeitsanforderung an die Kalibrierung als auch die Häufigkeit von der Anwendung ab.
Muss nach einem Motortausch auch der TCP neu vermessen werden?
Zuerst ist die Justage der betroffenen Achse nötig; die TCP-Daten beschreiben das Werkzeug relativ zum Flansch und bleiben gültig, solange das Werkzeug unverändert ist. Eine Schwenkung um den TCP zeigt danach, ob die Spitze beim Umorientieren auf dem Punkt bleibt.
Was bedeutet „KUKA kalibrieren“?
Meist ist die Justage gemeint: Ein elektronischer Messtaster (SEMD oder MEMD) auf der Messpatrone erfasst beim Durchfahren der Messkerbe die Nullstellung, alternativ eine Messuhr. Wie das Werkzeug an KUKA-, FANUC- und ABB-Steuerungen eingemessen wird, zeigt der Ratgeber TCP einmessen an KUKA, FANUC und ABB.
Muss ein Roboter nach dem Umsetzen neu kalibriert werden?
Neu einzumessen sind Basis- und Werkstückkoordinatensysteme, die Achsjustage nur, wenn dabei ein Anlass wie das Bewegen von Achsen ohne Steuerung eintritt. Bei Offline-Programmierung muss zusätzlich die Lage des Roboters in der Zelle neu bestimmt werden, bei ABB „Cell Alignment“ genannt.
Warum trifft ein offline programmierter Roboter die Punkte nicht?
Die Simulation rechnet mit Nennmaßen, der reale Roboter weicht durch Fertigungstoleranzen und Durchbiegung ab, laut ABB typisch um 8–15 mm. Abhilfe schaffen eine am Werkstück eingemessene Basis und eine modellbasierte Kalibrierung oder die Absolutgenauigkeits-Option des Herstellers.
Kann man einen Roboter ohne Messgerät kalibrieren?
Justage und TCP gelingen mit dem Zubehör des Herstellers und der Mehrpunktmethode, deren Ergebnis allerdings davon abhängt, wie genau der Bediener die Spitze trifft. Für die Absolutgenauigkeit im Arbeitsraum ist ein externes Messsystem nötig.
Quellen
- DIN EN ISO 9283:1999-05 Industrieroboter – Leistungskenngrößen und zugehörige Prüfmethoden (ISO 9283:1998), Inhaltsverzeichnis, DIN e. V., Normenausschuss Maschinenbau, abgerufen am 27.10.2026
- Kuric, I. u. a.: Measurement of industrial robot pose repeatability, MATEC Web of Conferences 244, 01015 (2018), Universität Žilina, Fakultät für Maschinenbau, abgerufen am 27.10.2026
- KUKA System Software 8.3 – Operating and Programming Instructions for System Integrators (Stand 14.01.2015), Kapitel 5.8 Mastering und 5.10 Calibration (für Kunden über KUKA Xpert), KUKA Roboter GmbH, abgerufen am 27.10.2026
- Absolute Accuracy – Industrial Robot Option (PR10072EN_R4, 2005), ABB Inc., abgerufen am 27.10.2026
- IRB 6700 – Datenblatt (ROB0252EN_A, 2013), ABB Robotics, abgerufen am 27.10.2026
- Modellbasierte Kalibrierung von Industrierobotern, Fraunhofer-Institut für Fertigungstechnik und Angewandte Materialforschung IFAM, abgerufen am 27.10.2026
- Nubiola, A.: Étalonnage d’un robot sériel avec un système de laser de poursuite (Masterarbeit, 2011), École de technologie supérieure, Montréal, abgerufen am 27.10.2026
- International Vocabulary of Metrology (VIM 3), Begriff 2.39 „calibration“ mit Abgrenzung zu 3.11 „adjustment“, Joint Committee for Guides in Metrology (JCGM) / BIPM, abgerufen am 27.10.2026