


TCP kalibrieren: Tool Center Point vermessen, Methoden und Ablauf
TCP kalibrieren heißt, der Robotersteuerung die genaue Lage des Werkzeugarbeitspunkts (Tool Center Point) relativ zum Roboterflansch zu übergeben. Dazu fährt die Werkzeugspitze einen festen Punkt aus mehreren Richtungen an, extern vermessene Werte werden eingetragen oder ein Messgerät ermittelt den TCP taktil oder optisch. Ein Schwenken um den TCP prüft danach das Ergebnis.
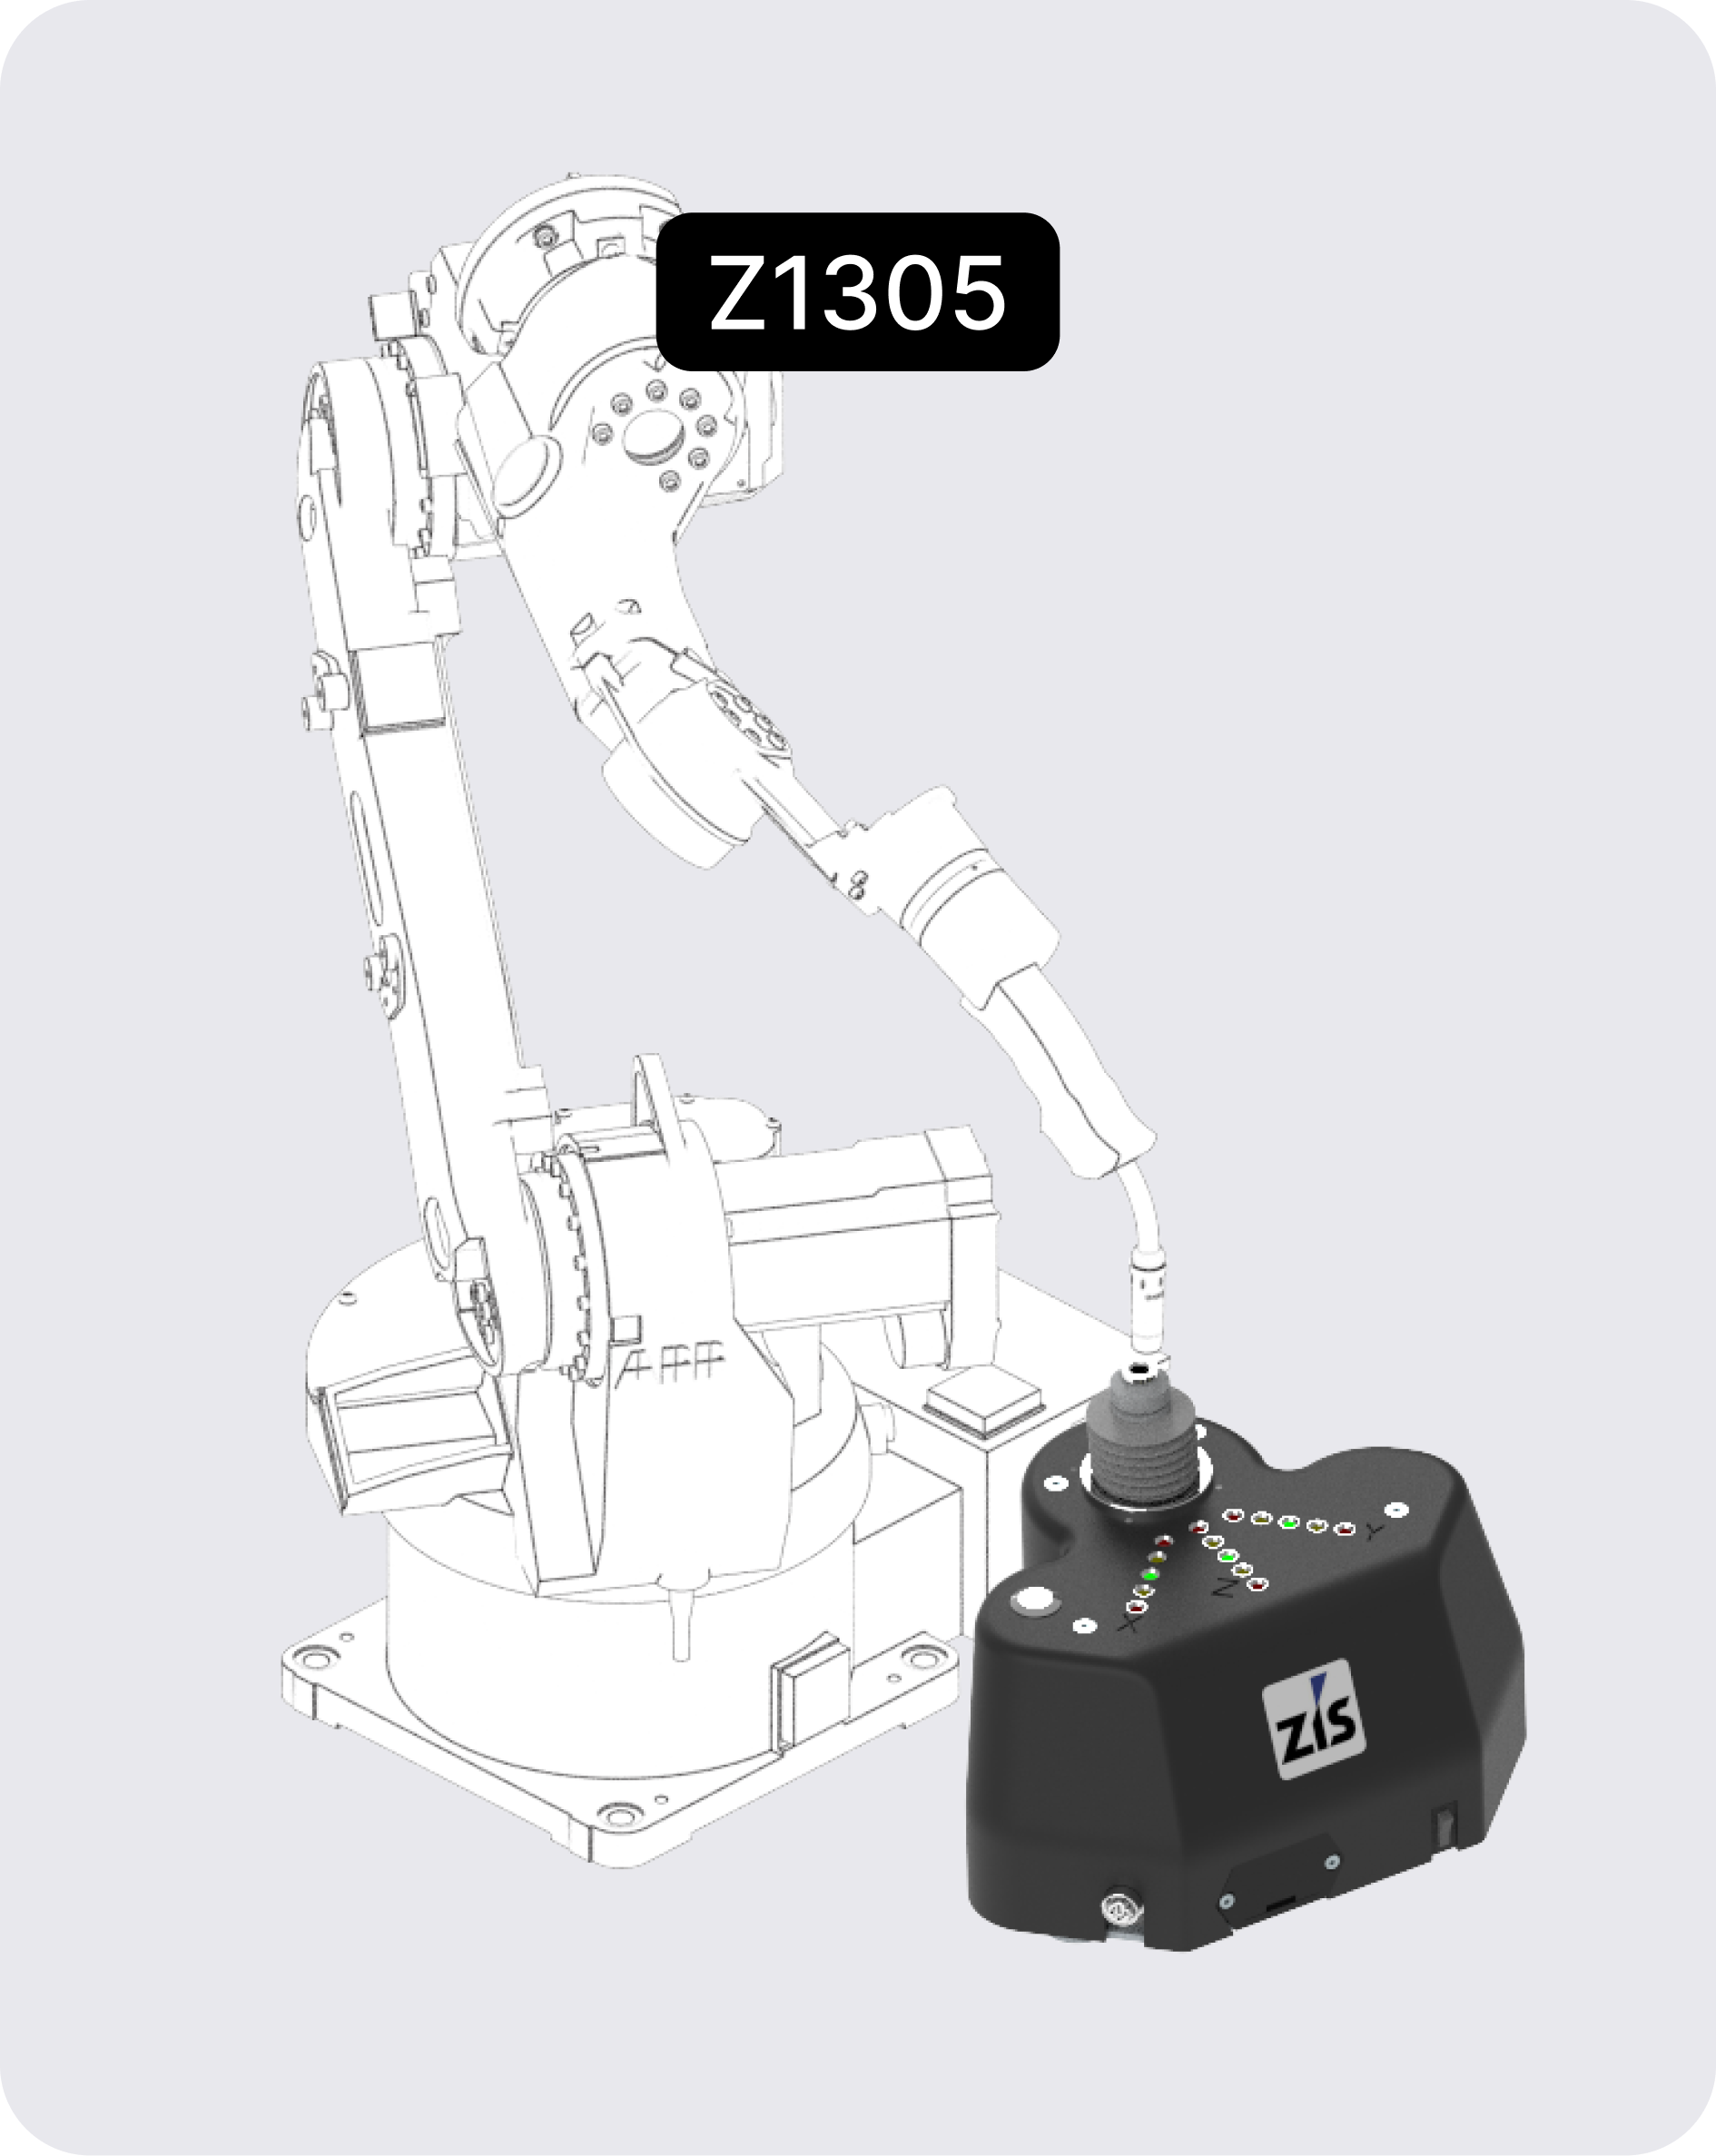
- Der TCP ist der Ursprung des Werkzeugkoordinatensystems, beim MAG-Schweißbrenner die Drahtspitze.
- Die Mehrpunkt-Methode braucht 3 bis 6 Stellungen: KUKA 4, FANUC 3 oder 6, Universal Robots mindestens 3. Grundsätzlich gilt: Je mehr Punkte, desto genauer wird die TCP-Messung.
- Ein Messgerät wie das ZIS Z1305 ersetzt das Augenmaß: LEDs zeigen die Verfahrrichtung in X, Y und Z. Zusätzlich lässt sich die TCP-Genauigkeit effizient überprüfen.
- Neu vermessen nach Kollision, Werkzeugwechsel, Wartung oder Qualitätsabweichung, danach immer um den TCP schwenken.
Was ist der TCP beim Roboter?
Der TCP (Tool Center Point, deutsch Werkzeugarbeitspunkt oder Werkzeugmittelpunkt) ist der Arbeitspunkt des Werkzeugs, auf den die Robotersteuerung alle Bewegungen bezieht.
Der TCP ist der Ursprung des Werkzeugkoordinatensystems. Geometrisch beschreibt der TCP den Versatz vom Flansch, der Werkzeugaufnahme an der letzten Achse, zum Werkzeug: drei Werte für die Lage (X, Y, Z), drei für die Orientierung [1]. Beim MAG-Schweißbrenner liegt der TCP in der Drahtspitze, beim Plasma- und Autogenbrenner liegt der TCP in der Verlängerung der Mittenachse des Brenners. Die Verlängerung definiert den Abstand zum Bauteil in der Arbeitsstellung.
TCP kalibrieren, TCP vermessen, TCP-Bestimmung und TCP-Messung meinen denselben Vorgang: Die reale Lage des Punkts wird ermittelt und als Werkzeugdaten gespeichert. Steuerungen verwalten mehrere TCPs; die Anwahl eines Werkzeugs aktiviert den zugehörigen [1]. Die Koordinatensysteme von Industrierobotern legt die Norm ISO 9787 fest [2].
Warum ein ungenauer TCP Bahn und Prozess verschlechtert
Ein ungenauer TCP versetzt die Werkzeugspitze gegenüber der programmierten Bahn, am stärksten beim Umorientieren.
Beim Drehen nutzt die Steuerung den gespeicherten TCP als Drehpunkt [1]. Liegt die reale Spitze um den Fehler e daneben, läuft sie auf einem Kreis; nach einer Drehung um den Winkel θ beträgt der Versatz s = 2 · e · sin(θ/2). Es zählt nur der Anteil des Fehlers quer zur Drehachse.
Rechenbeispiel für einen TCP-Fehler von 1 mm:
- 30° Drehung: 0,52 mm Versatz
- 90° Drehung: 1,41 mm Versatz
- 180° Drehung: 2,00 mm Versatz
Folgen beim Schweißen und Brennschneiden
- Pendelnder Brenner: besonders an Ecken wie einem um 90° gebogenen Profil; der Abstand zwischen Kontaktrohr und Werkstück schwankt unkontrolliert [3].
- Verbogener Draht: Der Lichtbogen zündet unter Umständen nicht oder die Naht liegt versetzt; ein Abbruch in der Bahn kann das Bauteil unbrauchbar machen [3].
- Brennschneiden: Ein Lagefehler verschiebt die Schnittkante, ein Orientierungsfehler verändert den Fasenwinkel.
Welche Abweichung tolerierbar ist, hängt vom Verfahren ab. Sowohl bei Schneid- als auch bei Schweißaufgaben kann ein Versatz von weniger als 1 mm nicht akzeptabel sein.
Wichtig: Teach-in-Programme, also am realen Werkstück angefahrene und gespeicherte Punkte, verdecken einen TCP-Fehler, solange die Orientierung gleich bleibt. Bahnen aus CAD/CAM-Daten, etwa für das 3D-Brennschneiden, brauchen dagegen immer einen vermessenen TCP.
Methoden der TCP-Kalibrierung im Überblick
Gängig sind fünf Methoden: die Mehrpunkt-Methode der Steuerung, extern vermessene Werte, ein taktiles Messgerät, die Lichtschranke und die Kamera.
Mehrpunkt-Methode der Steuerung
Der Bediener fährt die Werkzeugspitze aus mehreren Orientierungen an eine fest montierte Referenzspitze; die Steuerung berechnet daraus den TCP. Die meisten Industrieroboter haben das Verfahren eingebaut [3]. Nötige Stellungen:
- KUKA: 4 Stellungen
- FANUC: 3 oder 6 Stellungen
- Universal Robots: mindestens 3 Stellungen, eine vierte zur Kontrolle [1]
Die Genauigkeit hängt vom Augenmaß ab: Üblich ist das manuelle Positionieren von Spitzen, mehr Genauigkeit erfordert Sensoren [4]. Das Verfahren per Handbediengerät (Tippbetrieb) kostet zudem Zeit [5]. Abläufe je Steuerung: TCP einmessen bei KUKA, FANUC und ABB.
Praxistipp: Wählen Sie Stellungen mit möglichst großen Orientierungsunterschieden. Sind sie zu ähnlich, funktioniert die Berechnung nicht [1]; Referenzspitze und Werkzeug müssen fest sitzen.
Extern vermessenes Werkzeug
Das Werkzeug wird auf einer Vorrichtung außerhalb des Roboters absolut vermessen, oder die Werte stammen aus der Konstruktion (CAD); der Bediener trägt sie von Hand ein. Toleranzen, die erst beim Anbau am Flansch entstehen, erfasst dieser Weg nicht.
Taktiles Messgerät: Messkugel in Kalotte
Der Roboter führt eine Messkugel in eine kugelförmige Gegenfläche des Messgeräts, die Kalotte. Die Messkugel sitzt auf einem Adapter, den es für jedes Werkzeug gibt; bei Schneid- und Schweißbrennern ersetzt er die Düse. Das Gerät erfasst die Lage der Kugel in X, Y und Z und ersetzt so das Augenmaß. Nach diesem Prinzip arbeiten das mobile ZIS Z1305 und das fest eingebaute Z1022.
Berührungslos: Lichtschranke und Laser
Die Werkzeugspitze durchfährt aus mehreren Richtungen einen oder zwei gekreuzte Lichtstrahlen; aus den Unterbrechungspunkten berechnet das System den TCP, braucht aber mehrere Suchfahrten [5]. Ein Prototyp der TU Kielce mit zwei Laserstrahlen (höchstens 1 mm Durchmesser) erkannte den Schweißdraht mit Abweichungen im Zehntelmillimeterbereich [3].
Kamera und optische Verfahren
Kameras nehmen das Werkzeug auf, eine Bildverarbeitung erkennt Kontur, Lage und Orientierung. Ein System der Universität Belgrad mit zwei Kameras erkannte auch verformte Werkzeuge und misst in der Bildmitte am genauesten; Störquellen sind Beleuchtung, Staub und rotationssymmetrische Werkzeuge [5]. Das ZIS Z1502 misst nach diesem Prinzip im automatischen Zyklus.
Vergleich der Methoden
| Methode | Wer findet den Punkt | Automatisch im Zyklus | Genauigkeit hängt ab von |
|---|---|---|---|
| Mehrpunkt-Methode | Bediener nach Augenmaß | nein | Augenmaß, Zahl und Streuung der Stellungen |
| Extern vermessen | Vorrichtung oder CAD-Daten | nein | Vorrichtung, Anbautoleranzen am Flansch |
| Taktil: Messkugel in Kalotte | Messgerät | mit fest eingebautem Gerät | Messgerät (Werte siehe Geräteübersicht) |
| Lichtschranke, Laser | Sensor | ja | Strahldurchmesser, Suchfahrten |
| Kamera, optisch | Bildverarbeitung | ja | Optik, Beleuchtung, Verschmutzung |
TCP kalibrieren mit Messgerät: Ablauf in 8 Schritten
Mit einem Messgerät wie dem ZIS Z1305 ersetzt eine elektronische Spitze das Augenmaß bei der Mehrpunkt-Methode, danach prüft eine Schwenkung um den TCP das Ergebnis.
- Werkzeug vorbereiten: Arbeitszustand herstellen, Adapter mit Messkugel anbringen, bei Schneid- und Schweißbrennern anstelle der Düse; Werkzeugnummer wählen.
- Messgerät aufstellen: Erreichbarkeit aus deutlich unterschiedlichen Orientierungen sicherstellen; Magnetfüße sichern die Kalibriereinheit Z1305 gegen Verschieben.
- Handbetrieb wählen: mit reduzierter Geschwindigkeit, da Personen in Reichweite sein können [1].
- Erste Stellung anfahren: Messkugel in die Kalotte führen; die LEDs für X, Y und Z zeigen die Verfahrrichtung; alle LED-Anzeigen auf „grün“ bringen; Stellung in der Steuerung speichern.
- Weitere Stellungen: Orientierung deutlich ändern, dieselbe Messposition anfahren, bis die Steuerung genug Stellungen hat.
- TCP berechnen: Wert unter der Werkzeugnummer speichern. Ein kleiner Restfehler zeigt nur, dass die Stellungen zueinander passen; Universal Robots bewertet jede Stellung grün, gelb oder rot [1].
- Durch Schwenken prüfen: RobCal per WLAN verbinden, um den neuen TCP schwenken, möglichst um alle drei Achsen. RobCal zeichnet die Bahnkurve auf und berechnet die Abweichung in den 3 Hauptebenen; liegt sie über der Toleranz, Schritte 4 bis 6 wiederholen.
- Dokumentieren: Messprotokoll als PDF speichern, Messdaten bei Bedarf als DXF exportieren.
Wichtig: Schwenken Sie nach jeder Messung um den neuen TCP. Bleibt die Spitze stehen, stimmt der TCP; ein kleiner Restfehler der Steuerung allein beweist das nicht.
Eine Messung mit dem Z1305 dauert ca. 5 Minuten. Datenblatt: mobiles TCP-Messgerät Z1305.
Wann Sie den TCP neu vermessen sollten
Neu vermessen sollten Sie, sobald sich die Geometrie zwischen Flansch und Werkzeugspitze geändert haben kann.
- Kollision: Ein Anstoß kann Werkzeug, Brennerhals oder Draht verbiegen [3].
- Werkzeug-, Brenner- oder Düsenwechsel: Jedes Ersatzteil hat eigene Toleranzen; der gespeicherte TCP gilt nur für das vermessene Exemplar.
- Wartung: nach Arbeiten an Werkzeug, Werkzeugaufnahme oder Roboterhand und nach einer Achsjustage.
- Qualitätsabweichung: Naht oder Schnitt liegen versetzt, der Abstand zwischen Kontaktrohr und Werkstück schwankt an Ecken [3] oder der Fasenwinkel stimmt nicht.
- Neue Offline-Programme: vor dem ersten Lauf von Bahnen aus CAD/CAM-Daten.
Roboter unter Dauerbelastung müssen wiederholt kalibriert werden [4]. Ein festes Prüfintervall lässt sich kaum angeben, weil ein falscher TCP meist sofort zu Prozessfehlern führt. Als Regel gilt: nach jedem Eingriff oder jeder Störung in der Anlage, etwa Werkzeugwechsel oder Kollision, den TCP neu kalibrieren.
TCP-Kalibrierung und Roboterkalibrierung: der Unterschied
Die TCP-Kalibrierung vermisst nur das Werkzeug; die Roboterkalibrierung umfasst zusätzlich die Achsen.
Dazu gehören die Nullstellung der Achsen (Achsjustage) und je nach Anspruch die Absolutgenauigkeit: wie genau der Roboter eine im Raum vorgegebene Position trifft. Roboter wiederholen Positionen sehr genau, positionieren absolut aber weniger genau [4]. Ein TCP-Messgerät korrigiert nur die Werkzeugdaten; mehr im Ratgeber Roboter kalibrieren.
Welches ZIS-Gerät für welche Aufgabe?
Das Z1305 vermisst mobil an Robotern aller Marken, das Z1022 misst fest eingebaut mit SPS-Anbindung, das Z1502 prüft optisch im Zyklus.
| Gerät | Bauart und Messprinzip | Genauigkeit | Anbindung | Typische Aufgabe |
|---|---|---|---|---|
| Z1305 | mobil, Messkugel in Kalotte, LED-Anzeige X, Y, Z | < 0,15 mm | WLAN zur Software RobCal, keine Software auf dem Roboter | Inbetriebnahme, Service, Prüfung nach Kollision; PDF-Protokoll |
| Z1022 | fester Einbau, robustes Gehäuse, Messkugel in Kalotte | < 0,05 mm | SPS oder Maschinensteuerung per Industriebus (EtherCAT, EtherNet/IP, Modbus, PROFINET u. a.), USB, RS232 | automatische TCP-Vermessung in Anlagen |
| Z1502 | optisch, in der Roboterzelle | < 0,5 mm | TCP/IP, EtherCAT, Modbus, PROFINET u. a.; Auswertung im Gerät | vollautomatischer Zyklus ohne Werkzeugwechsel, vor allem Schweißroboter; ein Bild unter 5 s |
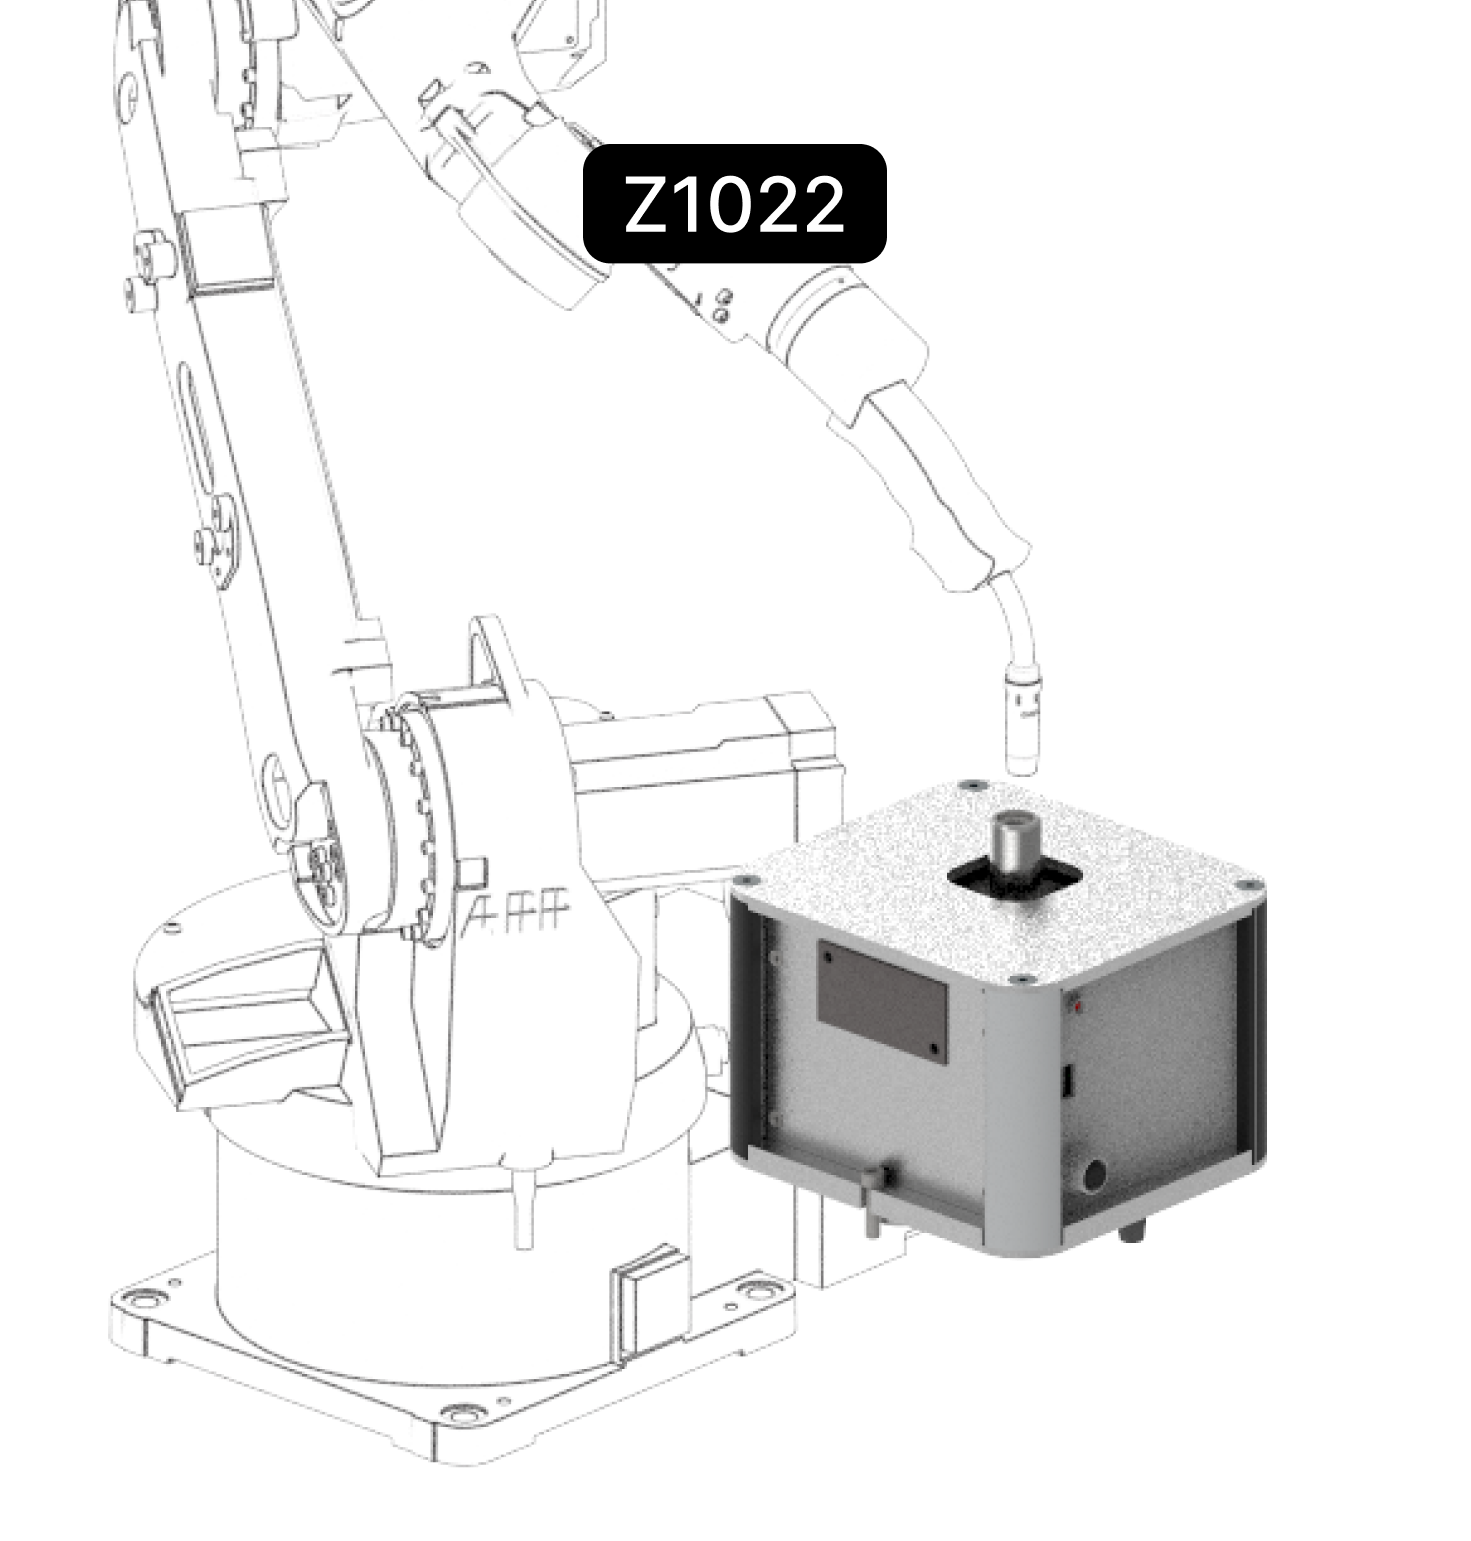
Alle Geräte mit Datenblättern: Übersicht der TCP-Messgeräte für Roboter. Welches Gerät zu Ihrem Prozess passt, klären Sie über den Kontakt zu ZIS Industrietechnik.
Fazit
Für einzelne Roboter mit seltenem Werkzeugwechsel reicht die Mehrpunkt-Methode der Steuerung, wenn Sie das Ergebnis durch Schwenken prüfen. Wer mehrere Roboter betreut, bedienerunabhängige Ergebnisse oder Protokolle für Kunden braucht, nutzt ein mobiles Messgerät wie das Z1305. Für regelmäßige Prüfungen ohne Bediener passen das fest eingebaute Z1022 oder das optische Z1502. Neu vermessen sollten Sie nach jeder Kollision, jedem Werkzeugwechsel und bei Qualitätsabweichungen.
Häufige Fragen
Was ist der Unterschied zwischen TCP und Basiskoordinatensystem?
Der TCP beschreibt das Werkzeug relativ zum Flansch, das Basis- oder Benutzerkoordinatensystem die Lage von Werkstück oder Vorrichtung im Raum. Ein falsches Basissystem verschiebt die ganze Bahn, ein falscher TCP zeigt sich vor allem beim Umorientieren.
Muss auch die Orientierung des Werkzeugs vermessen werden?
Oft legt der Bediener nur die Lage fest, die Orientierung entspricht dann der des Flanschs [3]. Zeigt das Werkzeug schräg zur Flanschachse, etwa bei abgewinkeltem Brennerhals, muss die Orientierung mit zusätzlichen Stellungen bestimmt werden.
Wie genau muss der TCP beim Schweißen oder Brennschneiden sein?
Das hängt von Verfahren, Nahtart und Bauteil ab. Oft ist schon ein Fehler von weniger als 1 mm problematisch. Die tatsächliche Abweichung zeigt der Schwenktest; RobCal weist sie für das Z1305 in den 3 Hauptebenen aus.
Wie lange dauert eine TCP-Kalibrierung?
Von Hand hängt die Dauer vom Bediener und der Zahl der Stellungen ab, mit dem Z1305 dauert eine Messung ca. 5 Minuten. Die optische Kalibriereinheit Z1502 analysiert die Werkzeuglage in weniger als 5 Sekunden.
Brauche ich für ein TCP-Messgerät Software auf dem Roboter?
Für das Z1305 nicht: Die LEDs zeigen die Richtung, die Auswertung läuft in RobCal auf dem Laptop. Z1022 und Z1502 werden über Industriebus bzw. Schnittstelle in die Anlagensteuerung eingebunden.
Quellen
- e-Series Software Handbook, PolyScope 5.24 (Kap. 1.10 Modes, 5.1 TCP Configuration, 6 Move Tab), Universal Robots A/S, abgerufen am 27.10.2026
- ISO 9787:2013 Robots and robotic devices – Coordinate systems and motion nomenclatures, International Organization for Standardization (ISO), abgerufen am 27.10.2026
- J. Zwierzchowski: A Device for Automatic Robot Tool Center Point (TCP) Calibration Adjustment for the ABB Industrial Robots, Engineering Mechanics 2017, S. 1138–1141, Technische Universität Kielce / Institute of Thermomechanics, Czech Academy of Sciences, abgerufen am 27.10.2026
- J. Konecny u. a.: Industrial camera model positioned on an effector for automated tool center point calibration, Scientific Reports 14, 323 (2024), Springer Nature, abgerufen am 27.10.2026
- Z. Gordić, C. Ongaro: Calibration of Robot Tool Centre Point using Camera-based System, Serbian Journal of Electrical Engineering 13 (1), 2016, S. 9–20, Fakultät für Technische Wissenschaften Čačak, Universität Kragujevac, abgerufen am 27.10.2026